Informatie over blog

Als team nemen wij deel aan een wedstrijd, zie (link voor meer info). http://www.ccm.nl/nl/trofee/edition-2013. Ons team bestaat negenpersonen en ieder teamlid heeft zijn eigen verantwoordelijkheid. Ons systeem is ingedeeld in vijf sub-systemen en elk team lid heeft zijn eigen sub-systeem. Ook is er nog een Project Manager en hij draagt zorg dat elk sub-systeem op elkaar aansluit. Mijn sub-systeem is Energieopslag/ transport, elektrische aansturing aandrijving & line tracking. De resultaten en bevindingen die ik heb tijdens dit project ga ik bloggen op deze blog.

Met vriendelijke groet,

Mark.

dinsdag 11 juni 2013

Toetsing aan PVE van team "Tommy"


In deze blogpost toets ik mijn Concept aan het door mij opstelde PVE/PVW.

Hieronder ziet u de toetsing van mijn concept aan mijn PVE.


Zoals u kunt zien voldoet mijn concept aan alle eisen uit het PVE. Dus mijn concept heeft een Go volgens het door mij opgestelde PVE.

Systeem overzicht

Wat heb ik gedaan?


Ik ben begonnen met het opstellen van schetsen, want de systeem overzichten ontbraken in de nieuwe groep waar ik terecht kwam.
Een schets van een mogelijk E-interface

Een schets van een mogelijk systeem overzicht

Hier een schets van een mogelijk

Een integraal idee van een systeem overzicht

Een toestandsdiagram van sub-systeem Line tracking


Resultaat

Hieronder is het systeem overzicht te zien van de line tracking,


systeem overzicht

Nu heb ik tot op component niveau de het systeem uitgezocht. Daarna ben ik verder gaan in de niveau's samenstelling en onderdeel. Maar dat is weer een andere blog post.

Wat heb ik geleerd?


  1. Door een systeem overzicht op te stellen ben ik sneller bewust van het feit dat er verschillende ingangs- en uitgangssignalen nodig zijn om een systeem te laten werken. Door een systeem overzicht op te stellen krijg ik deze ingangssignalen en uitgangssignalen in beeld. Hier op kan ik dan weer E-interfaces ontwerpen die de ingangsgrootheden omzetten naar een logische taal voor de micro processors.


Sub-systeem Energie opslag en transport (van onderdeel tot Sub-systeem)


Wat heb ik gedaan?

Ik heb een kastje ontwikkeld om hier alle elektrische schakelingen in te stoppen. Dit kastje is 300 mm L bij 170 mm B en 130 mm H. 

Uit dit kasje komen dan alle uitgangssignalen, zoals aansturing van de motoren en voeding voor de ultra soon sensor.

In dit kasje komen dan ook alle ingangssignalen te recht. De micro controllers zijn ook allemaal in dit kastje ingebouwd.

Ten slotte heb ik er ook nog een actieve koeling in gebouwd. Deze koeling blaast wind door de koelplaten heen van de aansturing, waardoor deze koelplaten weer afkoelen.

Resultaat.

Na de bouw van het RVS frame zag het E-kastje er zo uit. Later heb ik dat zwart gespoten.


- Metingen verrichtingen tijdens het engineering van de bedrading


Het labellen van aders, anders weet je op den duur niet meer welke ader  bij wat hoort.

Het begint er al op te lijken.


Hier een foto van de boven kant waarbij metingen worden verricht in het E-kastje. Waarschijnlijk zat er een storing in.


Foto van af de voorkant waarbij de Blauwe led's zijn ingeschakeld.


Boven aanzicht foto.

Zijaanzicht foto.

Achter aanzicht foto.

Foto van oplevering E-kastje, je kunt zien dat de blauwe ingebouwde Led's werken.

Wat heb ik geleerd?


  1. Door dit te doen heb ik geleerd om nauwkeurig te werken. Ook kan ik nu redelijk goed inschatten hoe een productie medewerken te werk gaat als hij mijn tekenen moet gaan uitwerken.

PI-Regeling Algoritme

Wat heb ik gedaan?

Om de robot een lijn te laten volgen maak ik gebruik van  twee LDR's. Een LDR heeft een bepaalde weerstand bij een bepaalde lichte intensiteit.  Dit is dan een input waarde voor het regel proces. Hieronder zijn de afbeeldingen te zien die ik heb geschetst om tot mijn algoritme te komen.

Hier een afbeelding van het proces analyse

Hier nog een 

Hier de eerste op set van een PSD

Hier een schematische schets van de opstelling van de LED's en LDR's

Hier een gedetailleerde uitwerking van een PSD

Hier op deze afbeelding een test opstelling geschetst van hoe ik de Line tracking kan testen.

Hier op de afbeelding een proces functie blok schets.


Resultaat

Hieronder het C++ programma.

/*
|--------------------------------------------------------------------------|
| Naam      : Mark.                                                        |
| Project   : line tracking robot "Tommy".                                 |
| Programma : PI regeling line tracking robot.                             |
| Versie    : 3.1                                                          |
| Datum     : 03-05-2013                                                   |
---------------------------------------------------------------------------|
*/

int motor_rechts =  6;                      // motor rechts uitgang op arduino.
int motor_links = 9;                        // motor links uitgang op arduino.
int sensor_links =  A1;                     // Sensor aan de linker kant van de robot.
int sensor_rechts = A0;                     // Sensor aan de rechter kant van de robot.
int led = 8;                                // Deze uitgang schakeld de LEDs aan van de sensoren.


unsigned long last_time;                    // tijd opname na meting.
unsigned long now;                          // de tijd op dit moment.
double timechange;                          // Het verschil tussen now en last time.

double M_correctie;                         // motor correctie snelheid.

float Kp = 0.2 ;                            // versterkings factor van de Propotionele versterking
float Ki = 0.1;                             // versterkings factor van de integratie versterking
int Error =0;                               // De fout die ontstaat tussen de PV en SP.

int MotorspeedLN = 0;                       // Nieuwe motor snelheid links met correctie factor.
int motorspeed_links = 60;                  // Ingesteld motor snelheid links kan ingesteld worden tussen de 0 en 255.
int MotorspeedRN = 0;                       // Nieuwe motor snelheid rechts met correctie factor.
int motorspeed_rechts = 60;                 // Ingesteld motor snelheid links kan ingesteld worden tussen de 0 en 255.
int motorspeed_links_opstart = 100;         // Opstart snelheid om aanloopkoppel te overwinnen.
int motorspeed_rechts_opstart = 100;        // Opstart snelheid om aanloopkoppel te overwinnen.

int ref = 123 ;                             // ingesteld referentie waarde. Dit is de waarde kleur van de lijn.
float S_links;
float S_total;
float S_afwijking;
float S_rechts;


void setup()
{
  pinMode (motor_links, OUTPUT);
  pinMode (motor_rechts, OUTPUT);
  pinMode (led, OUTPUT);

  pinMode (sensor_links, INPUT);
  pinMode (sensor_rechts, INPUT);

  Serial.begin (9600);

  digitalWrite (8,led);

  delay (4000);

  analogWrite (9, motorspeed_links_opstart);
  analogWrite (6, motorspeed_rechts_opstart);


  delay (1000);
}


void loop()
{


  double M_Correctie_factor = 0;
  double M_correctie = 0;


  analogWrite (9, motorspeed_links);
  analogWrite ( 6, motorspeed_rechts);

  do // in deze do while loop wordt de afwijking bepaald, of de robot zich naar links verplaats of naar rechts.
 
    {
   
     S_links = analogRead (sensor_links);
     S_rechts = analogRead (sensor_rechts);
   
     S_total = -S_links + S_rechts;
   
     S_afwijking = 0-S_total;
   
     {
   
      if (S_afwijking > 0 )
   
      {
         do // in deze do while loop verplaatst de robot zicht naar links. dan wordt het PI algoritme ingeschakeld
        {
          S_links = analogRead (sensor_links);
   
          Error = S_links - ref;
   
          M_correctie = Kp * Error + Ki * Error;
   
          MotorspeedLN = motorspeed_links + M_correctie;
          MotorspeedRN = motorspeed_rechts;
   
          analogWrite (6,  MotorspeedRN);
          analogWrite (9, MotorspeedLN);
   
          S_links = analogRead (sensor_links);
          S_rechts = analogRead (sensor_rechts);
   
   
          Serial.print (" L ");
          Serial.print (" ");
          Serial.print (S_links);
          Serial.print (" ");
          Serial.print (Error);
          Serial.print (" ");
          Serial.print (timechange);
          Serial.print (" ");
          Serial.print (M_correctie);
          Serial.print (" ");
          Serial.print (MotorspeedLN);
          Serial.print (" ");
          Serial.println (MotorspeedRN);
   
          S_rechts = analogRead (sensor_rechts);
          S_links = analogRead (sensor_links);
   
          last_time = now;
        }
         while ( S_rechts <= ref);
     
      }
   
      else
   
      {
        do // in deze do while loop verplaats de robot zich naar rechts. Hier wordt een algoritme uitgevoerd die afwijking te corrigeren.
     
          {
   
            S_rechts = analogRead (sensor_rechts);
            S_links = analogRead (sensor_links);
         
            S_rechts = (S_links/S_rechts)*S_rechts;
   
            Error = S_rechts - ref;
   
            M_correctie = Kp * Error + Ki * Error;
   
            MotorspeedRN = motorspeed_rechts + M_correctie;
            MotorspeedLN = motorspeed_links;
       
            analogWrite (6,  MotorspeedRN);
            analogWrite (9, MotorspeedLN);
   
            Serial.print (" R ");
            Serial.print (" ");
            Serial.print (S_rechts);
            Serial.print (" ");
            Serial.print (Error);
            Serial.print (" ");
            Serial.print (timechange);
            Serial.print (" ");
            Serial.print (M_correctie);
            Serial.print (" ");
            Serial.print (MotorspeedLN);
            Serial.print (" ");
            Serial.println (MotorspeedRN);
   
            S_rechts = analogRead (sensor_rechts)* 0,95;
            S_links = analogRead (sensor_links);
   
            last_time = now;
          }
             while ( S_links <= ref);
           
          }
      }
   
    }
    while ( S_afwijking == 0);
 
 
   Serial.println ("geen afwijking");
}


E-Schema's robot tommy.

In deze blog post ik de elektrische schema's van de Robot "Tommy".

Wat heb ik gedaan?

Systeem overzicht van een systeem bestaat uit verschillende lagen.


Door nu lager te gaan kijken dan het component niveau, kom je in de niveau's van samenstelling en onderdelen. Door je onderdelen zelf samen te stellen krijg je eigen component. Vaak is dit component goed koper dan een component dat je kan kopen. Dat heb ik gedaan. Nu heb ik twintig pagina's aan E-schema's. Deze schema's bestaan allemaal uit verschillende onderdelen. Eigenlijk kan je zeggen dat de schema's een soort van samenstellingen zijn. Elke samenstelling is een component.

Hetgeen wat ik probeer te vertellen is dat deze twintig pagina's aan E-schema's eigenlijk het sub-systeem Energie opslag & transport is, uit berekende onderdelen en deze samengekoppeld is een samenstelling wat dus weer leidt naar een Component.

Resultaat.
Hieronder de eerste pagina, deze pagina laat de "hardware" beveiliging zien van de robot.

Pagina twee, H-brug aansturing van de motor rechts.


Pagina drie, H-brug aansturing van de motor links.


Pagina vier, H-brug aansturing van de schaar lift motor.


pagina vijf, aansturing van de lucht kleppen.


pagina zes, de line tracking sensor schakeling. Bestaande uit een LED en een LDR met allebei een voorschakelweerstand.


pagina zeven, motor stroom beveiligingen.


pagina acht, de schakeling de ultra soon sensor uit te lezen.


pagina negen, de temperatuur regeling binnen in de systeem kast.


pagina tien, de gestabiliseerde voedingen voor de arduinos.


pagina elf, de aansluitingen van de uit en ingangen op de Master arduino.


pagina twaalf, de aansluitingen van de uit en ingangen op de Slave D1.0 arduino.


pagina dertien, de aansluitingen van de uit en ingangen op de Slave D2.0 arduino.


pagina veertien, de aansluiting van het I2C bus-systeem, met de daarbij behorende componenten.


pagina vijftien, de schakeling van de LED's die aangeschakeld worden voor de Line tracking LDR's


pagina zestien, Aansluiting van alle in en uitgangssignalen van de pick en place unit.


pagina zeventien, Aansluiting van alle in en uitgangssignalen van de A naar B unit.


pagina achttien, de signalen afkomstig van de schaarlift. Knop schaar lift hoog en knop schaar lift laag.


pagina negentien, de pull down schakeling van de schaarlift sensoren.


pagina twintig, de pull down schakeling van de Sensor line tracking breed sensoren.


Wat heb ik er van geleerd?


  1. Het ontwikkelen op onderdeel en samenstelling niveau maken mijn de grenzen van het project groter. Je kan dan je eigen printplaat ontwikkelen en deze aanpassen aan de ruimte die beschikbaar is. Dit geeft een groot voordeel.
  2. E-Schema's kan ik beteren tekenen in Autocad, want nu zit ik met de beperkingen van multi-sim.


Aansturing voortbeweging "Alfred"

Wat heb ik gedaan?

De aansturing van team Alfred ontworpen, het probleem was dat zij geen rekeningen houden met het vermogen van de motoren. Ik heb gevraagd naar de eisen van hun rij snelheid en de tijd die voor het optrekken staat. De acceleratie tijd was twee seconden.

De eisen en wensen heb ik ingevuld in mijn simulatie model van energie opslag en transport. Ook heb ik de parameters ingevuld die ik heb gekregen van de makers van de robot Alfred.

Hieronder zie u de resultaten die ik heb behaald.

Resultaat

Tabel
grenswaardes van de robot Alfred bepalen
Grafieken

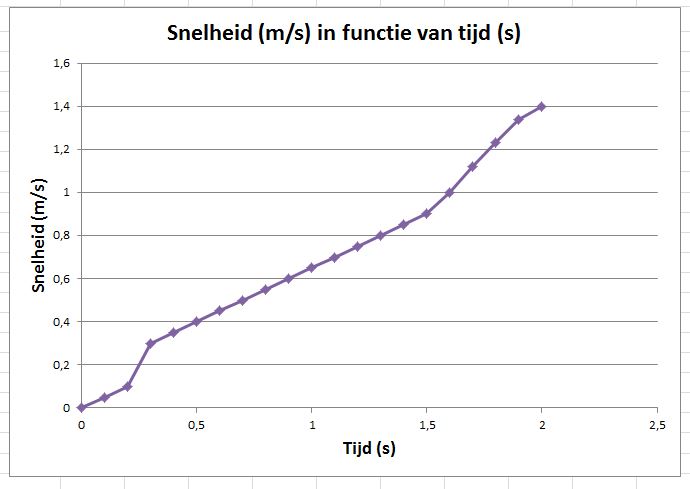
Grafiek die de stroom door de motor weer geeft.
De kracht die nodig is tijdens het accelereren.

De acceleratie kromme tijdens het accelereren.
Elektrische-schema

Aansturing E-schema van de robot "Alfred"

* Let op de mosfet's, opamps en vrijloop diodes zijn niet de onderdelen die ik heb toegepast. De onderdelen licht ik toe in het kopje onderdeel keuzes.

Onderdeel keuzes.

Ik heb mijn keuzes van de onderdelen gebaseerd op de onderzoeksresultaten, hieronder laat ik nog een opsomming zien van de resultaten.


  1. Het maximale vermogen dat opgenomen wordt door de motoren, ligt ongeveer bij de 200 Watt.
  2. De maximale stroom die door de motoren vloeit ligt rond de 19 A. Deze stroom loopt er maximaal maar een aantal tiende secondes. Dit heeft te maken met het aanloopkoppel.
Door rekening te houden met deze twee resultaten kan ik, de mosfet gaan bepalen. Er zijn natuurlijk mosfets te koop van 6 euro die dit makkelijk kunnen schakelen. Maar als je goed doorzoek kom je mosfets die 3 euro kosten en dit vermogen kunnen schakelen. Zo bespaar je wel 3 euro per mosfet. Dus als er duizend robots gebouwd worden bespaar je je hiermee wel 3000 euro.

Mosfet keuze is uit gegaan naar,


IRFP 460 N. (URL link, mosfet), deze mosfet voldoet aan de eisen en wensen van de klant.


Opamp keuze is uitgegaan naar,


Opamp LM324N, (URL link,Opamp), groot ingangsspannings bereik. Goedkoop, bevat vier opamps.

Vrijloop diode keuze is uitgegaan naar,

Ik heb gekozen om een schotty Diode (URL link, Schotty Diode) toe te passen, want deze schotty diodes hebben een snel schakel gedrag. waardoor de stroom snel kan weg vloeien.

kostprijs schakeling,

€ 12 euro.


Test filmpje


foto's 

Besturing kastje "Alfred" 

Besturing kastje "Alfred"

Besturing kastje "Alfred"

Wat heb ik er van geleerd?


  1. Door ervaring op te doen met het excel simulatie programma, kan ik ook voor andere projecten snel en handig gebruik maken van die bestand. Want deze schakeling heb ik op een donderdag avond ontworpen en gebouwd. En mede dankzij het simulatie programma heb ik de onderdelen kunnen kiezen en beargumenteren waarom ik deze onderdelen heb gekozen.